登录社区云,与社区用户共同成长
邀请您加入社区
本文分享 OpenClaw 本地 AI 自动化智能体的部署实践,Windows 版本 v3.1.0,macOS 版本 v2.7.9,安装包大小 45.8MB。软件采用图形向导式安装,安装包内置全部运行依赖,无需手动部署 Python、Node.js 等组件。文章完整介绍安装包下载、解压、目录设置、自动部署、第一次启动校验整套操作流程,附带可直接使用的任务测试指令,汇总部署阶段各类报错的解决方法,同
Agent接入电商微信客服后的质量保障不是"写完代码上线就完事"。需要一套测试和评估体系,持续验证Agent的工具选择准确率、回复质量和用户体验。
Agent接入微信后能自动执行操作,但不是所有客服场景都适合自动化。按"风险等级"和"频率"两个维度筛选,三类场景最适合Agent自动处理。
OpenClaw 3.1.0 Windows整合包实现桌面端AI智能体一键部署,支持本地运行、图形化安装与自动配置,内置28万Tokens额度。无需命令行,全程可视化操作,快速完成键鼠模拟、文件处理、浏览器自动化等任务。部署前需关闭安全软件,路径须为纯英文,推荐使用7-Zip解压。安装后自动部署环境组件,初始化Gateway网关,首次启动稍慢属正常现象。适用于批量文件整理、数据抓取、文档解析等办公
互联网锁住的是用户的关系链,Agent 锁住的是用户的工作上下文,这也是行业争相布局入口的核心原因:抢的不只是流量,更是上下文的原始积累。AI Agent 经济对传统经济最深的冲击,并不是市场上多出了一类AI产品,而是原本分散在网站、App和软件中的用户入口,正在被一批新的任务代理层重新争夺。用户越多,不一定意味着利润越高;过去,广告可以在搜索排序、信息流原生、网红推荐、品牌内容等多种场景中嵌入用
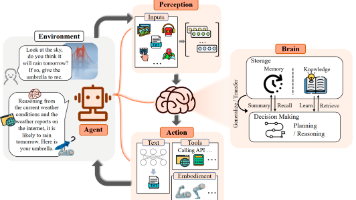
AI Agent 是能够自主感知环境、做出决策、执行行动的人工智能系统。感知 (Perception):观察环境状态、接收用户输入、读取工具结果推理 (Reasoning):分析信息、规划任务、做出决策行动 (Action):执行工具调用、操作环境、生成响应Agent = LLM + 工具 + 记忆 + 规划Agent 是一个有"目标感"的 LLM,它不仅能思考,还能主动采取行动。LangGrap
开源原创具身智能认知架构EM-CoreV2.0发布,纯Python实现不依赖大模型。核心功能包括:主动歧义澄清、五层记忆系统沉淀用户偏好、内置安全闭环机制。具备自主决策能力,环境配置简单,可直接运行体验。代码已完整上传至GitCode仓库,欢迎下载测试和Star支持。
面试官问的是:"假设你让一个Agent跑一个批处理任务,要处理200份文档,跑到第137份的时候挂了,你怎么办?"他想了几秒钟,说那就重启一下从头跑呗。面试官有点惊讶,追问了一句:"那你昨天跑那137份的时间和token呢?"他一下子没接上话。面试官等了几秒,换了个角度说:"你有没有想过,怎么让任务'记住'自己跑到哪了,挂了之后能接着往下跑?"他想了一会儿,摇摇头说这个没认真想过。面试官点点头,没
本文介绍了如何在钉钉平台创建自定义机器人并将其添加到群聊中的完整流程。首先需要在钉钉开发者平台创建应用,配置机器人信息并获取ClientID和ClientSecret。然后将这些凭证复制到蓝印客户端完成对接。最后演示了在钉钉群聊中添加机器人的具体步骤,包括通过群设置添加蓝印RPA机器人,以及在客户端启用该机器人。整个过程涵盖了从机器人创建到实际应用的全套操作指南。
Telegram 的 Bot API 是聊天机器人领域最开放的接口之一,而 python-telegram-bot 是目前 Python 生态里接入这套接口最成熟的库。在用 Python 写 Telegram 机器人的场景下,不管是简单消息回复还是复杂对话管理,这个库都能覆盖。项目有一个活跃的 Telegram 群组,遇到问题进去问,很快有人回复。代码有完整的类型注解,IDE 里写代码有自动补全。
语法简洁:快速原型验证;生态强大跨平台兼容:可在Ubuntu、Raspberry Pi、Jetson Nano等设备运行;易调试:日志输出清晰,异常处理完善。本方案已成功应用于多个教育级机器人项目中,包括高校实验室的巡检机器人、家庭陪伴机器人等场景。💡 小贴士:想进一步提升性能?建议引入强化学习框架(如 Stable-Baselines3),训练机器人自主适应复杂地形。同时结合 ROS(Robo
ROS 2 的 Python 节点不会像 C++ 一样编译成二进制程序。安装 package注册 ros2 run 入口安装 package.xml、resource、launch、config 等元信息生成 install/setup.bash 对应的环境信息安装 + 注册不是传统意义上的编译。Python 节点本身不编译成二进制。colcon build 负责安装和注册 Python pack
如题,看到这样一则爆料。我只能说,能拿高绩效的人,往往不是最忙的,也不是最聪明的,而是最懂领导心思的。
本文提供了一份详细的教程,指导如何在ROS环境中读取IMU数据并进行可视化,包括Python和C++双版本代码实现。内容涵盖硬件连接、ROS功能包创建、数据订阅与解析、高效数据处理以及数据可视化实战,帮助开发者快速验证和解析IMU数据,适用于机器人姿态监测和传感器数据处理。
Boris Cherny,经济学出身,退学创业自学编程,曾任Meta首席工程师。简化UI,精简代码和系统架构,砍掉该砍的功能,优化性能。Grower(增长手):产品建好了,接手过来,反复迭代,把Product-Market Fit打磨到位。以上仅供参考,毕竟是基于帖子额外分析的,这些「标签」也仅仅是Boris的头脑风暴产物,没有科学依据。但还蛮有意思的,算是一场「自我价值锚定」,或许能在这个过程中
pip3.10 install 你要的包。编译安装(不覆盖系统默认)假如运行test.py。Pip3.10 安装包。
在现代机器人开发中,已成为构建复杂、可维护任务逻辑的核心工具之一。尤其是在环境下,结合 Python 编程语言进行行为树的设计和调试,不仅能提升代码复用性,还能让机器人任务调度更加灵活可控。本文将深入讲解如何在 ROS 中使用 Python 实现一个,并通过实际案例演示其运行流程与调试技巧,帮助你在真实项目中快速落地该技术方案。
Hugging Face 的实验和 Karpathy 的 Loop Cycle,其实共同指向了 AI 发展的一个底层逻辑变迁:真正的 AGI 不是靠模型单点爆破出来的,而是靠。比如,注意力机制中遗漏的一个标量乘数,导致注意力过度分散到多个“头”上,这种需要海量耐心的精细优化,人类在十几轮后就会筋疲力尽,但 Agent 不会。这不仅是工程方法论的升级,也是对人类认知的考验。落到我们个体用户层面,AI
论文摘要(≤150字): 医疗AI部署后常面临模型更新滞后于病例变化的困境。SkeMex提出通过"技能记忆"实现Agent自进化,规避模型权重调整的合规限制。其核心是将原始交互轨迹蒸馏为三层结构化技能库(通用/任务/动作级),通过Read-Write-Assess-Govern闭环动态管理:检索时结合语义与效用值,新增经验经信息量过滤,并基于临床反馈清除有害条目。该方法不改动模型参数,支持跨模型技
一个合格的 Agent 框架是能力落地的基础,从功能、核心能力、工程技术三个维度可实现对 Agent 架构的完整界定,各维度相互支撑,构成 Agent 的基础运行体系。
在 ROS2 中,主流的 Launch 文件是用Python编写的要一次性拉起多个功能包中的多个节点,最标准的做法是创建一个专门的启动功能包(通常命名为,在这个包里集中管理所有的 Launch 文件和参数配置。
以前一个团队一起写代码,有人做后端、有人做前端、有人做 iOS,大家在一个项目里协作,有交集、有摩擦、也有默契。所以,与其盯着一堆原始性能数据,不如先有一个判断框架,帮你区分什么是真糟糕的体验、什么是不舒服但还能忍的。噪音大的、成本高的、特别手动的,随便挑一个;Anthropic 工程师平均每个季度交付的代码量,是 2021 到 2025 年间的 8 倍,图表走势是稳定、稳定、稳定,然后一根直线往
在实现自主移动机器人(AMR)跨层调度的项目中,由于控制链路极长,涉及网络报文解析、继电器驱动、传感器防抖等多领域的协同,如果采用线性阻塞编程,系统极易陷入死锁。本文将深度拆解从呼梯到出梯的全流程控制逻辑,探讨如何利用面向对象的有限状态机(FSM)在边缘控制节点实现业务流转,并提供一段高可用性的 Python 实战代码,为架构师梳理梯控系统的解耦设计思路。只要上层状态机转移逻辑不变,在任何品牌的电